شبیهسازی خودروی خودران
یک شبیهساز خُردنگر ترافیک با پایتون، برای مطالعهی رفتار خودروهای خودران و رانندههای انسانی در شبکههای واقعگرایانهی حملونقل.
زمینههای مرتبط: سیستمهای حملونقل هوشمند، مدلسازی حملونقل، برنامهنویسی پایتون، طراحی چارچوب شبیهسازی، شبیهسازی چندعاملی، تحلیل شبکه، تحلیل جریان ترافیک
معرفی پروژه
برای فهمیدن پویایی ترافیک، محیط شبیهسازی واقعگرایانهای لازم است که هم تصمیم تکتک رانندهها را نشان بدهد و هم اثر جمعی آنها را روی شبکه. این پروژه یک چارچوب شبیهسازی خُردنگر ترافیک است که تماماً با پایتون و بر پایهی اصول طراحی شیءگرا نوشته شده.
شبیهساز، خیابانها، تقاطعها، خودروها و ابزارهای کنترل ترافیک را به شکل شیءهای مستقل مدل میکند؛ پس سناریوهای پیچیدهی ترافیک شهری را میشود ماژولار و قابلگسترش ساخت. چند نوع راننده با سبک رانندگی و شیوهی تصمیمگیری متفاوت پیاده شده تا ترافیک ناهمگون، مثل همان چیزی که در دنیای واقعی میبینیم، ساخته شود.
تعامل خودروها (شتابگیری، ترمز، دنبال کردن خودروی جلویی و واکنش به ترافیک اطراف) طوری مدل شده که جریان ترافیک واقعگرایانه باشد. هر خودرو پیوسته به خودروهای نزدیک و به محیط خیابان واکنش نشان میدهد و راهبندان و الگوهای ترافیکی خودبهخود از دل همین تصمیمهای تکی بیرون میآیند.
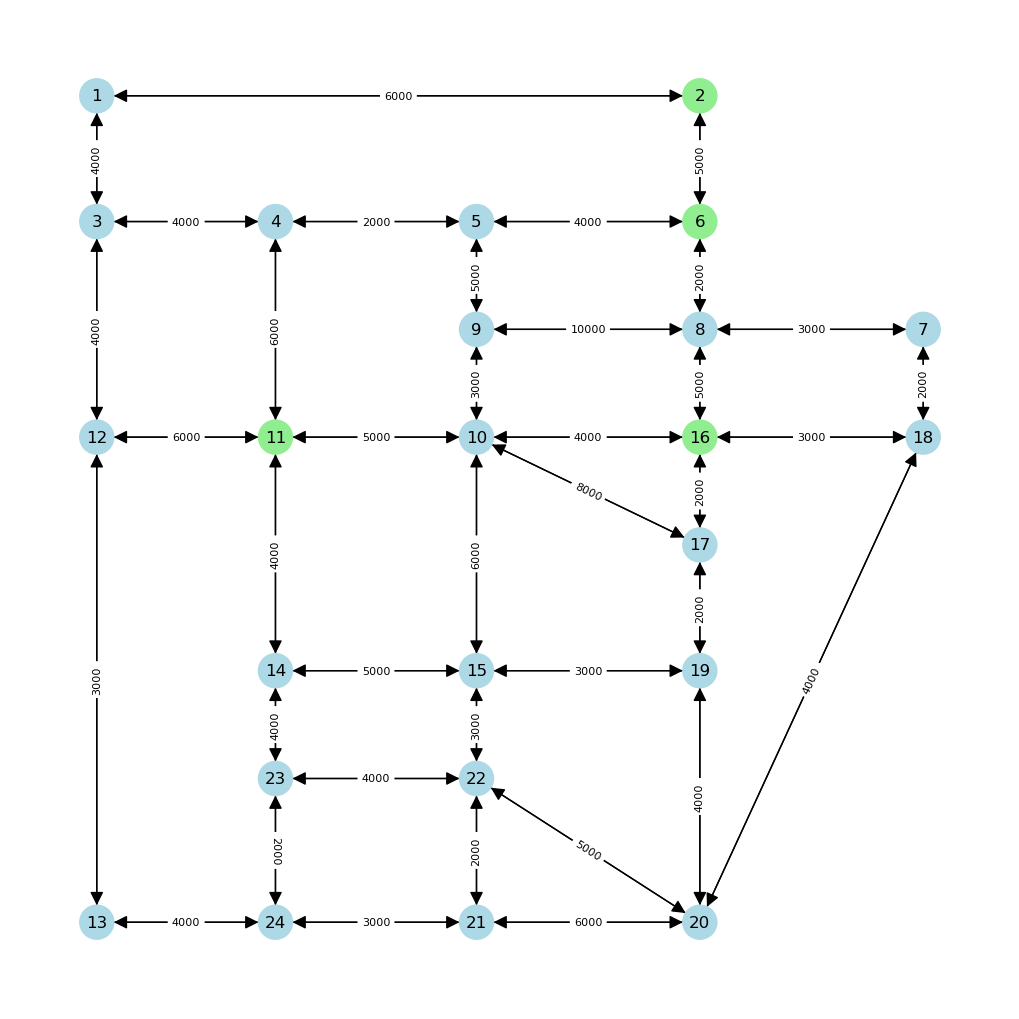
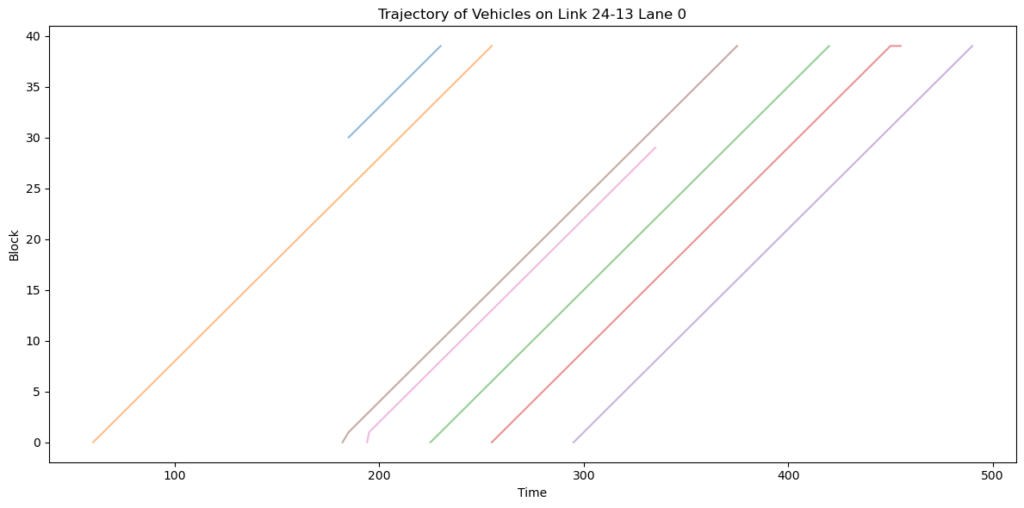
برای ارزیابی در شرایط واقعی، شبیهساز روی شبکهی معروف Sioux Falls اجرا شد. سناریوهای مختلف ترافیکی اجرا شدند تا عملکرد شبکه، حرکت خودروها و اثر مدلهای مختلف رفتار راننده بر وضعیت کلی ترافیک تحلیل شود.
این پروژه مهندسی نرمافزار شیءگرا، شبیهسازی ترافیک، مدلسازی رفتاری و تحلیل سیستمهای حملونقل را کنار هم میگذارد و پایهای انعطافپذیر برای پژوهشهای بعدی در حملونقل هوشمند و شبیهسازی خودروهای خودران است.
نتایج پروژه